
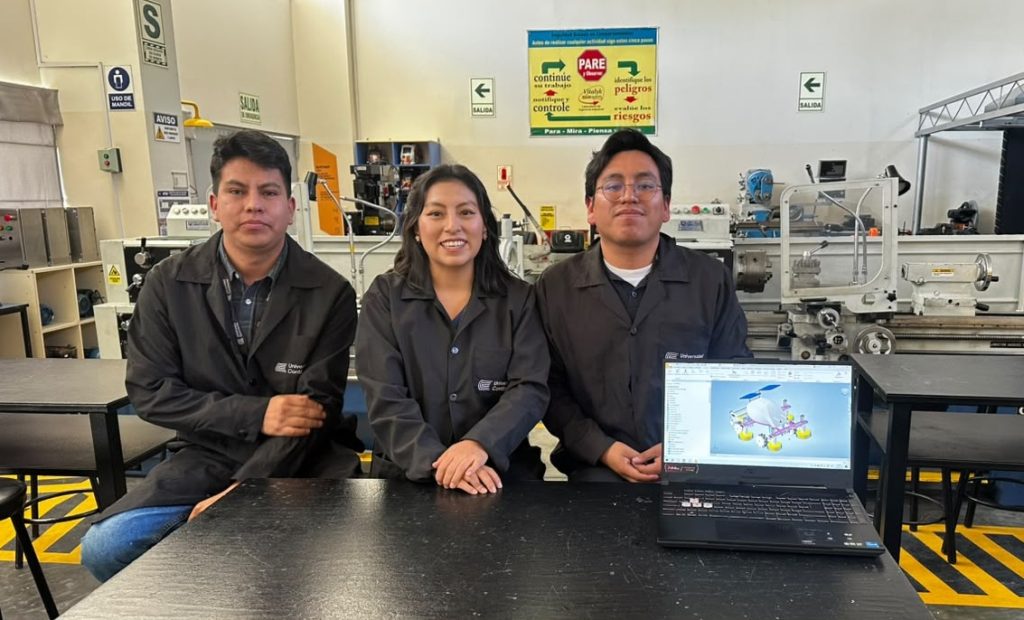
El prototipo incorpora visión artificial, geolocalización y un sistema híbrido de energía para automatizar la limpieza de establos y reducir la exposición a residuos orgánicos.
La limpieza de un establo pecuario es una tarea que suele depender del trabajo manual y que implica una exposición constante a residuos orgánicos. A partir de esta problemática, docentes de la Universidad Continental desarrollaron el diseño de un robot autónomo que busca automatizar parte de estas labores. La propuesta obtuvo una medalla de oro en KIWIE 2026, la Exposición Internacional de Inventos de Mujeres de Corea del Sur.
El proyecto fue desarrollado por los docentes Diego Cajachagua Guerreros, ingeniero civil; Rodrigo Ortiz Zacarias, ingeniero mecatrónico; y Olga Huari Huamán, ingeniera ambiental, del campus Huancayo de la Universidad Continental.
La iniciativa parte de una necesidad concreta del sector pecuario: reducir la dependencia de procesos manuales para retirar residuos de los establos. Además del esfuerzo físico que implica esta actividad, la acumulación y descomposición de materia orgánica puede generar gases y condiciones que afectan tanto a las personas que trabajan en estos espacios como al entorno.
“Actualmente, el sistema de limpieza es manual y exponemos no solamente a quienes se encargan de la limpieza, sino también al medio ambiente, pues esta acumulación de residuos orgánicos no solamente se ve en lo acumulado y cantidad, sino que también en un proceso de descomposición lo que va generando gases que podrían afectar tanto al ser humano como al medio ambiente”, explicó Olga Huari.
Un robot que identifica y limpia
Frente a este problema, el equipo diseñó un robot autónomo capaz de desplazarse por el establo y realizar distintas tareas de limpieza. El sistema contempla un módulo GPS para identificar puntos y establecer recorridos, sensores de distancia para reconocer obstáculos y un conjunto de mecanismos destinados al retiro de residuos.
En la parte inferior, el robot contará con un rodillo para el arrastre del estiércol y escobillas accionadas mediante motores y pistones eléctricos para apoyar la limpieza vertical. También incorporará un sistema de agua a presión mediante tanques, una bomba, tuberías y pulverizadores.
Una de las principales características del proyecto es la incorporación de visión artificial. Para ello, el sistema utilizará una base de datos de entre 4,000 y 5,000 imágenes de residuos en diferentes condiciones de iluminación y fondos, con el objetivo de mejorar su capacidad para identificar el estiércol en distintos momentos y ambientes.
El diseño también contempla cámaras térmicas y un sistema de energía híbrido compuesto por paneles solares y baterías, pensado para permitir la operación del robot y aprovechar la carga durante el día.
Actualmente, el proyecto se encuentra en fase de diseño, con la proyección de desarrollar un prototipo funcional y una solicitud de patente de invención en trámite ante Indecopi.
Un reconocimiento en un escenario internacional
La propuesta obtuvo una medalla de oro en KIWIE 2026, evento realizado del 16 al 18 de julio en la República de Corea. La edición reunió 452 invenciones procedentes de 19 países y estuvo orientada a visibilizar y reconocer la participación de mujeres en actividades de invención e innovación.
Aunque el equipo no viajó a Corea del Sur, participó de manera virtual y presentó la documentación y los materiales solicitados por la organización.
El reconocimiento también destaca la participación de Olga Huari, cuya presencia como integrante del equipo refleja el rol de las mujeres en el desarrollo de soluciones tecnológicas aplicadas a problemas productivos y ambientales.
Más allá de la medalla, el proyecto plantea una ruta de investigación aplicada: identificar una necesidad presente en el entorno productivo, incorporar herramientas de automatización e inteligencia artificial y avanzar hacia un prototipo que pueda ser evaluado en condiciones reales. En este caso, la tecnología busca trasladar una tarea tradicionalmente manual hacia un sistema autónomo que contribuya a mejorar las condiciones de limpieza de los establos y reducir la exposición a residuos orgánicos.